Tecnologia inspirada em ratos permite que robôs aéreos naveguem por toque em locais onde câmeras falham.
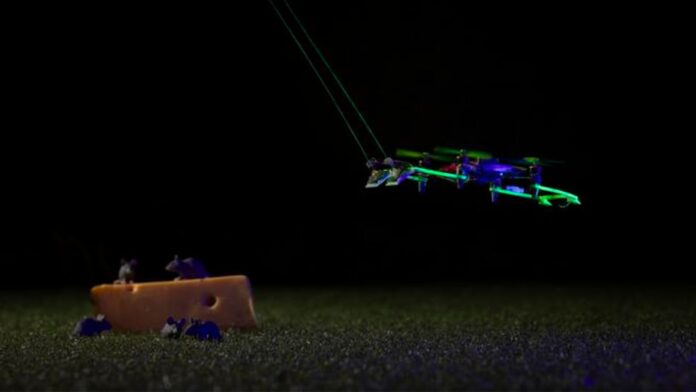
Quando fumaça, poeira ou escuridão fazem uma câmera deixar de enxergar, um drone minúsculo pode perder sua principal referência de voo. Pesquisadores da Delft University of Technology, nos Países Baixos, testaram uma alternativa inspirada em ratos: dois bigodes artificiais instalados na parte frontal do robô. Em 18 de setembro de 2026, a equipe relatou que o sistema permitiu a um microdrone navegar por espaços desconhecidos, acompanhar contornos de superfícies e localizar saídas sem usar qualquer pista visual.
A proposta mira uma dificuldade prática da robótica aérea. Drones com menos de 100 gramas são leves o suficiente para entrar em passagens estreitas, mas não conseguem carregar com facilidade equipamentos maiores, como sistemas LiDAR, nem processadores que consomem muita energia. O LiDAR é uma tecnologia que mede distâncias emitindo pulsos de luz e calculando o tempo de retorno, formando um mapa do ambiente. Saiba como funciona um sistema LiDAR.
O que os bigodes conseguem perceber
Em ratos e camundongos, os bigodes, também chamados de vibrissas, funcionam como sensores de proximidade. Ao tocar uma parede ou uma abertura, eles se deformam. Terminações nervosas localizadas na base registram pressão, vibração e pequenas mudanças no movimento. O animal combina essas informações para estimar a distância até os obstáculos, inclusive em túneis escuros.
O dispositivo desenvolvido pela equipe holandesa imita esse princípio sem tentar reproduzir todo o sistema biológico. Cada um dos dois bigodes artificiais possui três sensores de pressão em sua base. Quando a haste flexível encosta em uma superfície, os sensores captam alterações mínimas e calculam, em três dimensões, a posição e a profundidade do contato.
Na prática, o drone não precisa esperar uma imagem nítida para decidir como avançar. O contato com uma parede passa a funcionar como uma espécie de guia. É semelhante a caminhar por um corredor escuro mantendo a mão encostada na lateral, mas com sensores capazes de transformar cada toque em dados instantâneos.
O desafio estava no próprio voo
Detectar uma parede era apenas parte do problema. As hélices produzem turbulência, vibração e deslocamentos de ar que também interferem nos sensores. Se esses efeitos fossem confundidos com o toque em uma superfície, o robô poderia interpretar o próprio movimento como um obstáculo externo.
Para separar uma coisa da outra, os pesquisadores criaram um processamento leve que funciona a bordo do drone. O algoritmo remove continuamente os ruídos provocados pela turbulência gerada pelas hélices. Segundo a Delft University of Technology, esse processamento usa apenas 34 quilobytes de memória e mantém dados de profundidade com precisão na escala de milímetros.
Segundo a Delft University of Technology, o microdrone navegou por compartimentos totalmente escuros em testes realizados antes da publicação do estudo na revista Nature Communications, em setembro de 2026. Nessas avaliações, o robô mapeou o formato de salas desconhecidas, acompanhou superfícies e encontrou pontos de saída sem depender de câmeras.
Por que trocar visão por contato
Câmeras continuam sendo úteis para a maioria dos drones, mas perdem desempenho quando o ar está carregado de fumaça ou poeira. A ausência de luz também elimina a referência visual. Câmeras térmicas podem ajudar em alguns cenários, porém não resolvem todos os problemas de orientação em passagens estreitas ou quando o ambiente tem obstáculos muito próximos.
O sistema de bigodes não transforma o drone em um robô capaz de enxergar. Ele oferece outra camada de percepção, baseada no toque. Isso pode ser importante em operações de busca e resgate dentro de edifícios parcialmente destruídos, incêndios e estruturas onde uma aeronave maior não consegue entrar. Também há aplicações possíveis em tubulações, dutos de ventilação, redes de esgoto e minas subterrâneas.
A pesquisa ainda descreve uma demonstração experimental, não um equipamento pronto para uso em operações reais. O sistema identifica contatos e usa esses dados para orientar o voo, mas não substitui sensores capazes de reconhecer pessoas, avaliar a estabilidade de estruturas ou medir gases perigosos. Essas funções seriam necessárias antes de uma adoção em missões de emergência.
O que a ideia representa para a Amazônia
Para a Amazônia, o interesse está menos em uma aplicação imediata e mais no tipo de problema que a tecnologia tenta resolver. A região reúne grandes distâncias, áreas de difícil acesso e estruturas que podem exigir inspeção remota. Em locais onde uma equipe precisa entrar primeiro para descobrir se há passagem, risco de desabamento ou fumaça, um drone pequeno pode reduzir a exposição humana.
O baixo peso também é relevante para operações em áreas afastadas, nas quais transportar baterias, equipamentos pesados ou aeronaves maiores é mais difícil. Um sistema que depende de poucos recursos computacionais pode ampliar a autonomia de robôs usados em inspeções de galerias, instalações industriais e espaços confinados. Isso não significa que o dispositivo já esteja sendo utilizado em estados amazônicos. A conexão regional está no potencial de adaptação a ambientes onde tamanho, energia e visibilidade são limitações simultâneas.
A mesma lógica pode interessar à exploração de cavernas e a outros ambientes subterrâneos. Os pesquisadores também apontam possibilidades para crateras lunares escuras e tubos de lava em Marte, onde a luz solar não alcança todas as áreas. Nesses cenários, sentir uma superfície pode complementar a navegação baseada em câmeras e mapas prévios.
Os próximos passos da navegação tátil
A equipe da Delft University of Technology apresentou os bigodes como uma forma de dar percepção tátil a robôs voadores sem aumentar muito seu peso ou sua demanda computacional. O resultado mais importante dos testes foi mostrar que o toque pode orientar um microdrone em um ambiente sem luz, desde que os sinais dos sensores sejam separados do ruído produzido pelo próprio voo.
O estudo publicado na Nature Communications abre espaço para novas avaliações em ambientes mais irregulares e em missões nas quais o robô precise combinar toque, visão e outros sensores. A evolução dependerá de testes fora das condições controladas e da integração com sistemas de segurança para operações de resgate e inspeção.
Com informações da Delft University of Technology.
 Da eletrificação ao lixo, COP31 reúne 10 frentes e fixa metas para transformar promessas climáticas até 20352
 Seca eleva extremos de calor em 3,2 °C na Amazônia preservada e amplia risco para rios e florestas3
 Uma vasilha da cultura Santarém recebe apêndice zoomorfo na borda, combina duas técnicas e transforma recipiente em cena4
 Povos antigos da Amazônia produzem terra preta ao longo de centenas de anos e cientistas testam fertilizante orgânico enquanto duas hipóteses disputam sua origem5
 Imbaúba crescia em áreas urbanas de Manaus até sete coletas e uma comparação com 5.750 exemplares revelarem uma espécie nova e vulnerável
Gostou desta reportagem?
Marque Revista Amazônia como fonte preferencial e veja mais conteúdo nosso no Google.