Protótipo da NYU Tandon muda a distribuição do peso para atravessar solo, obstáculos, rampas e água sem trocar o jeito de se locomover.
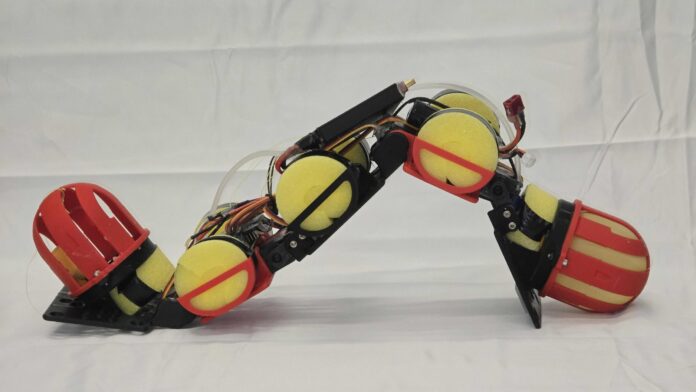
Em vez de trocar pernas, nadadeiras ou o próprio padrão de movimento a cada obstáculo, um pequeno robô encontrou outra saída: carregar água de um lado para o outro dentro do corpo. Batizado de WorMa, o protótipo foi criado na NYU Tandon School of Engineering, nos Estados Unidos, para atravessar superfícies secas, degraus, rampas e trechos alagados usando a mesma locomoção ondulatória.
O equipamento tem 50 centímetros de comprimento, pesa pouco mais de 1 quilo e foi desenvolvido por Nana Obayashi, professora assistente da NYU Tandon, e pelo doutorando Daniil Filimonov. Os resultados foram publicados em 17 de setembro de 2026 na revista Advanced Robotics Research, em estudo que testa como a posição do peso interfere na capacidade de um robô se deslocar em ambientes mistos.
O peso muda de lugar conforme o terreno
O WorMa tem cinco segmentos, quatro articulações e dois reservatórios flexíveis feitos com balões de látex. Um deles fica na parte dianteira, chamada de cabeça, e o outro na cauda. Uma bomba instalada no centro transfere cerca de 300 gramas de água entre os compartimentos. Essa quantidade corresponde a 28% da massa total do robô.
Na prática, a água funciona como um lastro interno. Quando o líquido é deslocado para a cabeça, a parte frontal fica mais pressionada contra o chão. Isso aumenta a tração dos pontos de contato e ajuda o equipamento a avançar em uma subida. Quando a água vai para a cauda, o robô altera seu equilíbrio e melhora o desempenho na água.
Segundo a NYU Tandon School of Engineering, o WorMa demonstrou, em 2026, a capacidade de fazer transições entre terra e água, incluindo entrar e sair de um trecho aquático, sem abandonar seu movimento ondulatório básico.
Degraus exigiram uma sequência de movimentos
A configuração mais eficiente não foi a mesma para todos os desafios. Em uma inclinação de 19,5 graus, apenas o robô com o peso concentrado na cabeça conseguiu subir sem escorregar. Essa distribuição também reduziu em pelo menos 33% o custo de transporte em comparação com as demais posições testadas.
Na água, o resultado se inverteu. Com a maior parte da massa deslocada para a cauda, o WorMa nadou até 26% mais rápido e foi 52% mais eficiente do que quando o peso estava concentrado na parte dianteira. A diferença mostra por que um centro de massa fixo seria uma limitação para uma máquina destinada a ambientes variados.
Os degraus exigiram uma coreografia própria. O robô se aproximou com água na cabeça para ganhar aderência. Depois, o líquido foi bombeado para a cauda, permitindo que a cabeça e o pescoço se elevassem enquanto a traseira empurrava o conjunto para perto do obstáculo. Assim que a parte frontal se apoiou na borda, a água voltou para a cabeça e o equipamento continuou a subida. O método permitiu superar degraus de até 15 centímetros.
Por que isso pode interessar a áreas alagadas
O experimento foi pensado para situações nas quais o terreno muda em poucos metros. Um equipamento de inspeção pode encontrar piso firme, uma margem inclinada, uma guia, um degrau e água durante a mesma missão. Em projetos convencionais, cada transição pode exigir peças específicas ou uma mudança mecânica no robô, o que aumenta o número de componentes e de pontos sujeitos a falhas.
O WorMa tenta resolver esse problema levando dentro de si o mecanismo de adaptação. Não é necessário instalar uma nova pata para cada superfície. Basta alterar a posição de parte da massa já transportada. A ideia ainda está em fase experimental, mas pode ser útil em monitoramento ambiental, inspeção de infraestrutura e reconhecimento de áreas de difícil acesso.
Essa possibilidade tem uma conexão direta com a Amazônia, onde rios, igarapés, áreas de várzea, margens instáveis e ruas sujeitas a alagamentos podem aparecer no mesmo percurso. Um robô com capacidade de rastejar, vencer pequenos obstáculos e nadar poderia, no futuro, apoiar levantamentos em áreas onde o acesso humano é demorado ou arriscado. O estudo, porém, não relata testes na região nem apresenta uma aplicação operacional pronta para uso em campo.
O que ainda precisa ser aprimorado
O protótipo depende de uma bomba para transferir o líquido e, nos testes, as mudanças de configuração foram conduzidas dentro de uma sequência planejada pelos pesquisadores. A próxima etapa apontada pela equipe envolve bombas mais rápidas e controles baseados em sensores, capazes de identificar alterações no terreno e ajustar a distribuição de água de maneira mais dinâmica.
Também será necessário avaliar como o sistema se comporta em ambientes naturais, com lama, pedras, correnteza, vegetação e superfícies irregulares. Esses fatores podem alterar a aderência e exigir decisões mais rápidas do que as realizadas em um percurso controlado. O tamanho reduzido é uma vantagem para transportar o robô, mas também limita a quantidade de equipamentos que ele pode carregar.
O trabalho faz parte de uma linha de pesquisa da professora Nana Obayashi sobre máquinas bioinspiradas. Outro projeto do grupo, chamado ScaFi, imita um peixe e foi concebido para ser construído em diferentes tamanhos, com uso previsto em ambientes que vão de córregos rasos a águas abertas. Nos dois casos, a pergunta central é parecida: como fazer o robô se adaptar ao lugar sem criar uma máquina completamente diferente para cada cenário?
O artigo completo sobre o WorMa está disponível na publicação científica Advanced Robotics Research. A pesquisa foi divulgada pela NYU Tandon School of Engineering em 17 de setembro de 2026, e os próximos avanços dependem da automação do controle e de novos testes em condições menos previsíveis.
Com informações de NYU Tandon School of Engineering.
 Antes da COP31, governos locais fecham posição em seis frentes e levam a voz das cidades à negociação climática2
 Polvo pega carona nas costas de golfinho e coincide com maior explosão da espécie em 75 anos3
 Agricultor amazônico encontra uma mancha escura, compara texturas e mantém a roça fértil sem correção do solo4
 Antúrio conhecido de um único ponto no município de Amapá passou décadas misturado à vegetação de terra firme5
 Árvore conhecida nos países vizinhos entrou oficialmente no Brasil e foi fotografada viva pela primeira vez numa revisão de cinco espécies
Gostou desta reportagem?
Marque Revista Amazônia como fonte preferencial e veja mais conteúdo nosso no Google.