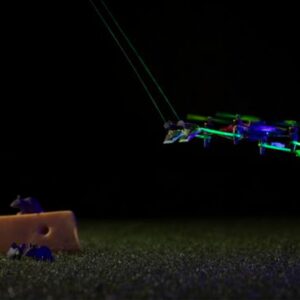
Sistema desenvolvido em Singapura prevê os próximos movimentos para manter no ar um robô com controle limitado.
Uma semente que cai girando pode parecer um objeto simples, mas seu movimento inspirou um robô capaz de voar com apenas uma parte móvel. Chamado SAM, o equipamento foi testado em Singapura e passou a seguir trajetórias com mais precisão depois que pesquisadores ensinaram o sistema a antecipar seus próprios movimentos, em vez de apenas corrigir os desvios depois que eles acontecem.
O estudo foi conduzido por pesquisadores da Singapore University of Technology and Design, a SUTD, e publicado em 2026 na revista IEEE Transactions on Robotics. A proposta combina um desenho mecânico extremamente enxuto com um sistema de controle matemático capaz de reagir a vento, mudanças na trajetória e até ao peso de uma pequena carga.
Uma asa giratória no lugar de vários motores
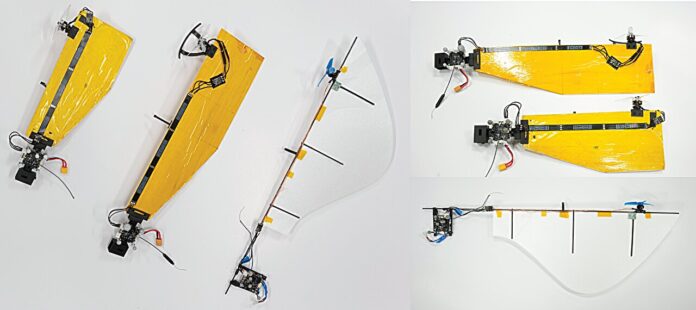
O SAM é um monocóptero de um único atuador. Na prática, isso significa que o robô não conta com vários rotores independentes para subir, virar e corrigir a posição, como ocorre em drones convencionais. Seu motor faz a estrutura girar, e essa rotação produz sustentação e orientação no ar.
A inspiração vem da samara, nome dado ao fruto alado de árvores como o bordo. Quando se desprende da planta, a semente gira enquanto desce. Esse movimento desacelera a queda e aumenta as chances de dispersão pelo vento. No robô, o mesmo princípio é aproveitado para criar sustentação com uma estrutura leve e um mecanismo reduzido.
A simplicidade, porém, cobra um preço. Como existe apenas um atuador para comandar praticamente todo o voo, há menos possibilidades de compensar rapidamente um desvio. Se o robô inclina demais, encontra uma rajada ou chega ao limite de força do motor, recuperar a rota se torna uma tarefa especialmente difícil.
O computador tenta calcular o próximo movimento
Para lidar com essa limitação, a equipe combinou duas técnicas de controle. A primeira é o controle preditivo não linear, conhecido pela sigla NMPC. Em vez de esperar que o SAM saia da rota, o método estima como o robô deverá se mover nos instantes seguintes e calcula antecipadamente quais comandos podem mantê-lo no caminho.
A segunda técnica, chamada INDI, usa informações recebidas em tempo real para realizar ajustes rápidos. Ela ajuda a compensar perturbações, erros do modelo matemático e diferenças entre o comportamento previsto e o que realmente ocorre durante o voo.
Os pesquisadores também criaram um modelo híbrido para representar melhor a relação entre a rotação acelerada do robô e seus movimentos de inclinação. Essa etapa é importante porque o SAM não se desloca como um avião ou um drone multirrotor. Seu giro influencia diretamente a maneira como ele produz sustentação e muda de direção.
Segundo a Singapore University of Technology and Design, o robô SAM teve redução de até 39,5% no erro médio de posição com a asa longa e de até 37,2% com a asa curta nos experimentos realizados em 2026, em Singapura.
Três asas, vento artificial e uma carga de 5 gramas
Os testes compararam três versões do equipamento: uma com asa curta, outra com asa longa e uma terceira ultraleve, feita para reduzir ao máximo o peso. Cada desenho apresentava um problema diferente, como menor eficiência para gerar sustentação, flexibilidade da asa, impulso limitado e menor capacidade de controle.
As versões de asa curta e longa percorreram trajetórias circulares, caminhos em forma de oito e círculos elevados. Em alguns trechos, os comandos necessários ultrapassavam o que o motor conseguia produzir fisicamente. Esse tipo de situação permitiu verificar se o controlador poderia escolher uma resposta possível, mesmo quando seguir exatamente o percurso planejado não estava ao alcance do robô.
Os pesquisadores também usaram ventiladores para criar perturbações semelhantes a rajadas de vento. Já a versão ultraleve foi avaliada em uma trajetória circular e durante o transporte de uma carga de 5 gramas. Nessa configuração, a redução do erro de velocidade chegou a 43,5% em comparação com o controlador usado como referência.
O desempenho foi superior ao de um sistema baseado em Differential Flatness, também combinado com INDI. Isso não significa que o SAM tenha se tornado independente de limitações físicas. O avanço está em planejar melhor os comandos e aproveitar com mais eficiência a capacidade restrita do único motor.
Por que a tecnologia interessa à Amazônia
O experimento ainda não representa um drone pronto para operar em florestas, rios ou cidades. Os voos ocorreram em ambiente interno, com um sistema OptiTrack para acompanhar a posição do robô e processamento computacional realizado fora da plataforma. Portanto, há uma distância importante entre o protótipo de laboratório e uma operação em campo aberto.
Mesmo assim, o desenho chama atenção para aplicações que exigem equipamentos pequenos, leves e produzidos em grande quantidade. A equipe cita o monitoramento ambiental e climático como possibilidades futuras. Na Amazônia, esse tipo de plataforma poderia, caso os próximos avanços confirmem sua autonomia, ser investigado para coleta distribuída de dados em áreas de difícil acesso, sempre dependendo de sensores adequados, comunicação e resistência à umidade.
Essa conexão é relevante para os estados amazônicos porque muitas áreas de pesquisa ficam distantes de estradas, pistas ou estruturas permanentes. Um robô compacto teria vantagens logísticas em relação a equipamentos maiores, mas também enfrentaria desafios próprios da região, como chuva, copas densas, ventos variáveis e necessidade de navegação sem sistemas externos de captura de movimento.
O que ainda precisa sair do laboratório
A principal etapa seguinte é reduzir a dependência do sistema OptiTrack e transferir mais processamento para o próprio robô. Hoje, a plataforma precisa de uma infraestrutura externa para saber onde está e calcular os comandos. Em uma missão ambiental real, o equipamento precisaria estimar sua posição, interpretar o entorno e tomar decisões a bordo.
Também será necessário avaliar como as diferentes asas se comportam fora de um ambiente controlado e por quanto tempo o robô consegue permanecer no ar com sensores ou outros componentes adicionais. A carga de 5 gramas usada no teste mostra uma capacidade inicial, mas não define uma aplicação operacional.
O trabalho publicado pela SUTD indica que a previsão pode compensar parte da falta de atuadores, sem transformar o robô em uma máquina convencional. Os próximos estudos deverão mostrar se essa combinação de baixo peso, rotação passiva e computação embarcada consegue funcionar em condições reais, incluindo cenários de monitoramento ambiental na Amazônia.
Com informações de Singapore University of Technology and Design.
 Samarco apresenta 41 trabalhos e conquista 2 prêmios com tecnologia que reduz emissões e usa inteligência artificial2
 Cacto usado há 8 mil anos vira atração para ocidentais e expõe o custo ético dos retiros psicodélicos3
 Oceano Austral pode deixar de retirar CO2 do ar e virar fonte de carbono após queda das emissões4
 Perda invisível de calor: os polos da Terra estão mudando rapidamente5
 Estação seca avança de quatro para seis meses em partes da Amazônia e déficit de água passa de 150 milímetros no período
Gostou desta reportagem?
Marque Revista Amazônia como fonte preferencial e veja mais conteúdo nosso no Google.